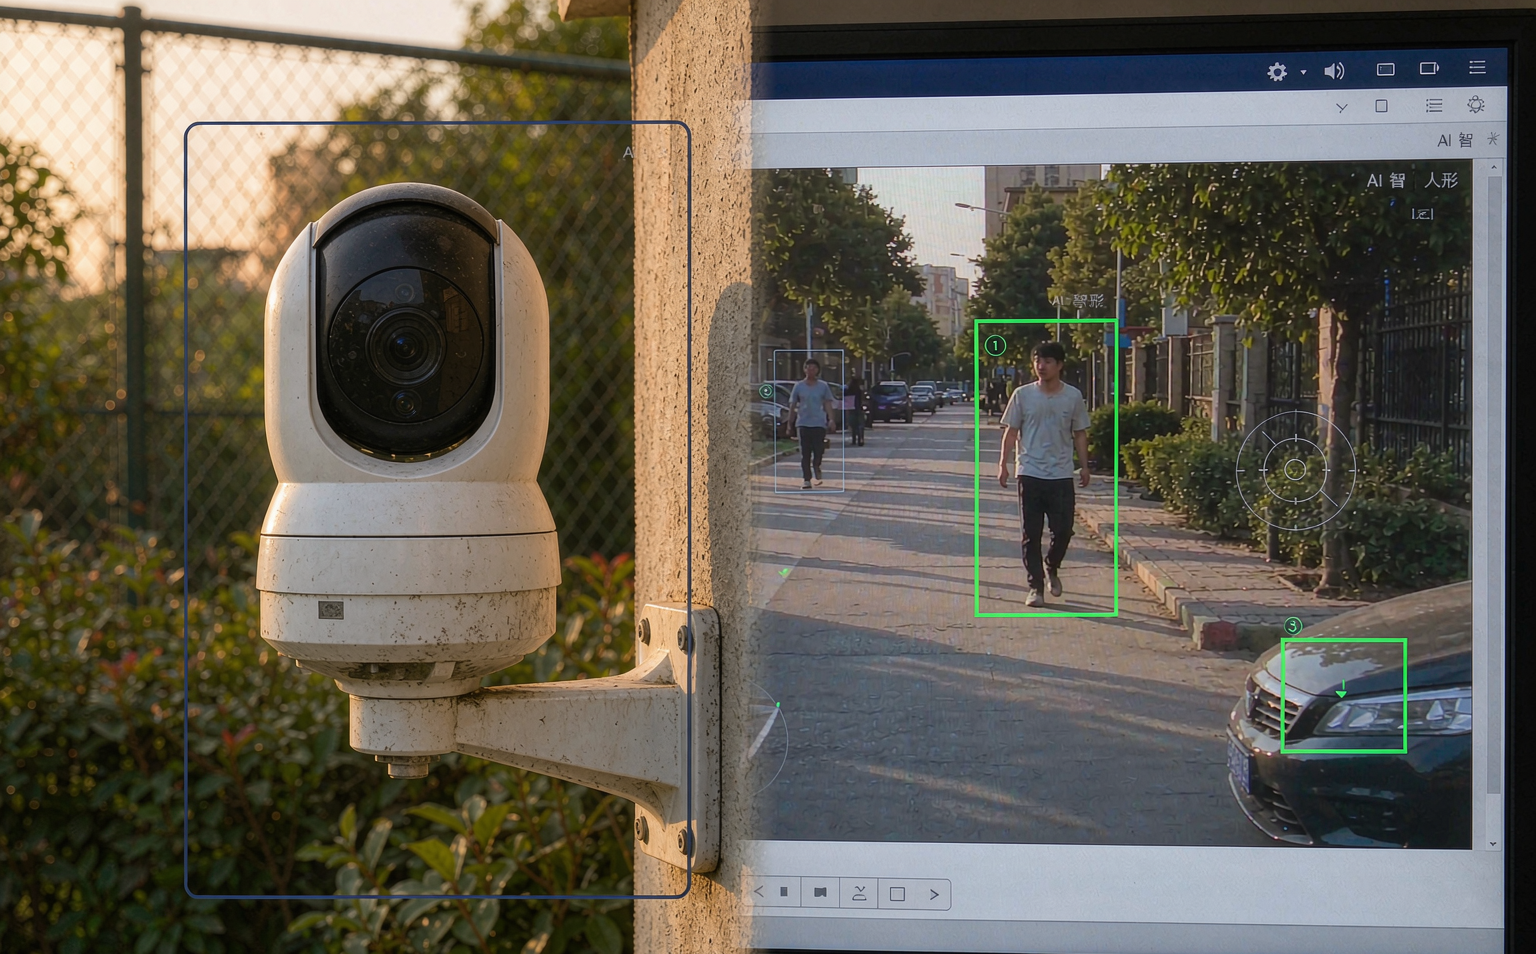
这两年带”智能跟随”的 AI 摄像头卖得很火:人走到哪,镜头跟到哪,画面里还套一个识别框。听起来很炫,但很多人买回来发现:要么跟不住人、镜头来回摆,要么把邻居的狗追着跑了半天。今天就讲清楚智能跟随背后的技术原理,以及怎么装、怎么调才能让它真正跟得住。
一、先分清两件事:人形检测和目标跟随
这两个功能经常被混在一起宣传,但技术上是两步:
1. 人形检测:摄像头在画面里”认出”这是一个完整的人,而不是一团会动的像素。实现方式是在摄像头的处理芯片(NPU)里跑一个卷积神经网络模型,对每帧画面做目标识别;
2. 目标跟随:认出人之后,持续锁定这个目标并控制镜头跟着他走——云台机型转动镜头,固定机型则在画面内平移缩放(电子跟随)。
选购时看参数表里的”本地智能/AI 芯片”就明白了:算法跑在摄像头本体的叫端侧智能,断网也能检测和跟随;跑在云端服务器的,断网就退化成普通移动侦测。
二、它比传统移动侦测强在哪
老式移动侦测的原理是”画面里像素变化超过阈值就报警”,树影晃动、光照变化、猫狗路过统统触发,误报率高到让人直接关掉推送。AI 人形检测的本质区别是先识别”是什么”,再决定”报不报”:
– 人形特征匹配才触发报警和录像标记,树叶、光影、小动物基本过滤掉;
– 录像回放可以直接按”人形事件”检索,不用一帧一帧翻;
– 配合 NVR 的智能联动,还能实现”发现人形→自动转向→推送到手机”的完整链路。
三、智能跟随的三种实现方式
1. 云台机械跟随(PTZ):镜头物理转向,看得最完整,但转动需要时间,目标快速横穿时容易跟不上;机械结构也有磨损和噪音;
2. 电子跟随:固定镜头通过变焦和画面裁切”追”人,响应快、无声,但受限于原始视场角,跟得越近视野越窄;
3. 混合跟随:广角固定镜头负责全景检测,云台长焦镜头负责拉近跟踪(一枪一球方案),效果最好,成本也最高,多用于周界和重点区域。
四、跟随为什么会丢、为什么会来回摆
实际使用中最常见的三个技术问题:
1. 目标丢失:人走出视场、光线突变、红外模式切换(白天彩色/夜间黑白)时特征发生变化,跟踪就断了。好一点的算法会做丢失再捕获(丢失后回到原位或搜索最后出现区域),差的就直接停在原地;
2. 乒乓摆动:画面里同时出现两个人或目标在两个镜头交界处反复横跳,云台跟着来回转。可以在设置里锁定”优先跟踪对象”或启用”最靠近目标优先”策略;
3. 误跟踪:把阴影、气球、大型宠物当成目标。这取决于模型的训练水平,一般用”只跟人形”开关 + 屏蔽检测区域来缓解。
五、安装调试的五个要点
1. 安装高度 2.5~3.5 米:太高俯角大,人形特征变形,识别率下降;太低又容易被遮挡和破坏;
2. 让目标横穿而不是直冲镜头:横穿时目标在画面里的位移大,算法更容易持续锁定;正对镜头走近反而容易丢;
3. 划定跟踪区域:把马路、邻居家院子从检测区域里排除,不然跟一次邻居散步,报警推送能响一晚上;
4. 夜间模式单独调试:切到红外后画面变黑白、噪点增加,检测阈值可能要单独调低一档;有白光补光的机型夜间识别效果明显更好;
5. 预设位配合:常用出入口设为云台预设位,跟随丢失后自动回位,保证下一次有人出现时镜头朝向是对的。
六、和录像机/NVR 联动使用才有完整价值
单机智能只解决”看得准”,接入支持 AI 事件的 NVR 才解决”查得快”:所有触发人形检测的录像片段自动打上标签,回放时按事件检索;配合智能通知只推送有人形事件的片段,存储占用也能降下来——人形触发录像比 7×24 全天录像省一半以上的硬盘空间。
七、几个常见的认知误区
– “有 AI 就是跟随”:人形检测(识别报警)和跟随(云台追踪)是两个功能,不少低价机型只有前者,买前看清参数表;
– “跟得动=跟得住”:跟住人的关键是检测帧率和算法再捕获能力,不是云台转速;
– “断网也能用”:端侧 AI 可以,云识别不行。对断网场景有要求的,认准”本地智能”字样;
– “装了就一劳永逸”:算法固件会持续更新,误报率和跟随表现随固件版本变化,定期升级固件是维护的一部分。
一句话总结:智能跟随 = 端侧人形检测 + 云台/电子追踪,效果好不好一半看算法一半看安装。高度、角度、检测区域这三个调试项做对,比多花几百块买高端机型更见效。